Solution 7.1
Solution 7.2
x
y
y
y
z
z
z
EM
z
z
EM
EM
First
sequence
(x, y)
EM
First
sequence
z
z
y
y
θ
x
θ
y
θ
θ
x
θ
y
xx
Solution 7.3
0.260 0.240 0.473 m
OA
rr i j k== + +
2
949 2520 2730 m sec
ijk
=− + −
Solution 7.4
()()
υ
ω
=×=− − × + +
43 0.51.21.1
Arjk ijk
60°
ω
ω2
Solution 7.5
t
an 0.667, 33.7
15
γγ
ω
=== = °
z
Solution 7.6
()
π
π
ω
== =
1
1
2200
220.9 rad s
N
()
ω
ω
π
=± +
=± =
==
2
2
2
2
20.9 1 20.9 4 1161
22
10.47 35.65, 46.1 rad s
46.160 440 rev min
2
N
z
N
ω
z
ω
z
Space
cone
Space
cone
cone
cone
Alternative (a) Alternative (b)
N
ω ω
γγ
z
Solution 7.7
()
()()
222
gives
sin cos cos sin cos sin
ar r
ah d ijh d k
αωω
ωθθ θ θθθ
=×+× ×
=−−+−
Solution 7.8
Z
k
Solution 7.10
34
xz o
ik i k
αωω γ ω π π
=×=−× =− ×
()
()
2
2222
22
12 5 10 3 0 4 5
463
120 120 125 90
52518in.sec
ππππ
ππππ
π
=×++−
−−
=−−−
=− +
ijk
jjk
iijk
jk
Solution 7.11
oo
t
ωα
=
Solution 7.12
α
()
α
=+
=2
1.6 0.5 0
0.8 rad s
j
j
ω
Space cone
Solution 7.14
=
2
0.8 rad s
p
j
Solution 7.15
ω
ωω
ω
α
ωω
=+= +
=+=
=× = × =
12
22
2
12
21.5
21.5 2.5rads
21.53rads
ki
kij
Solution 7.16
ω
α
ω
ωω
α
=+
15
Z
z
30°
Ω
· = 3 rad/s2
Solution 7.17
Tr
Solution 7.18
2;,
CC
R
υυ
π
υω ω
==Ω==−
2
y
x
Ω = ω
y
Body cone
y
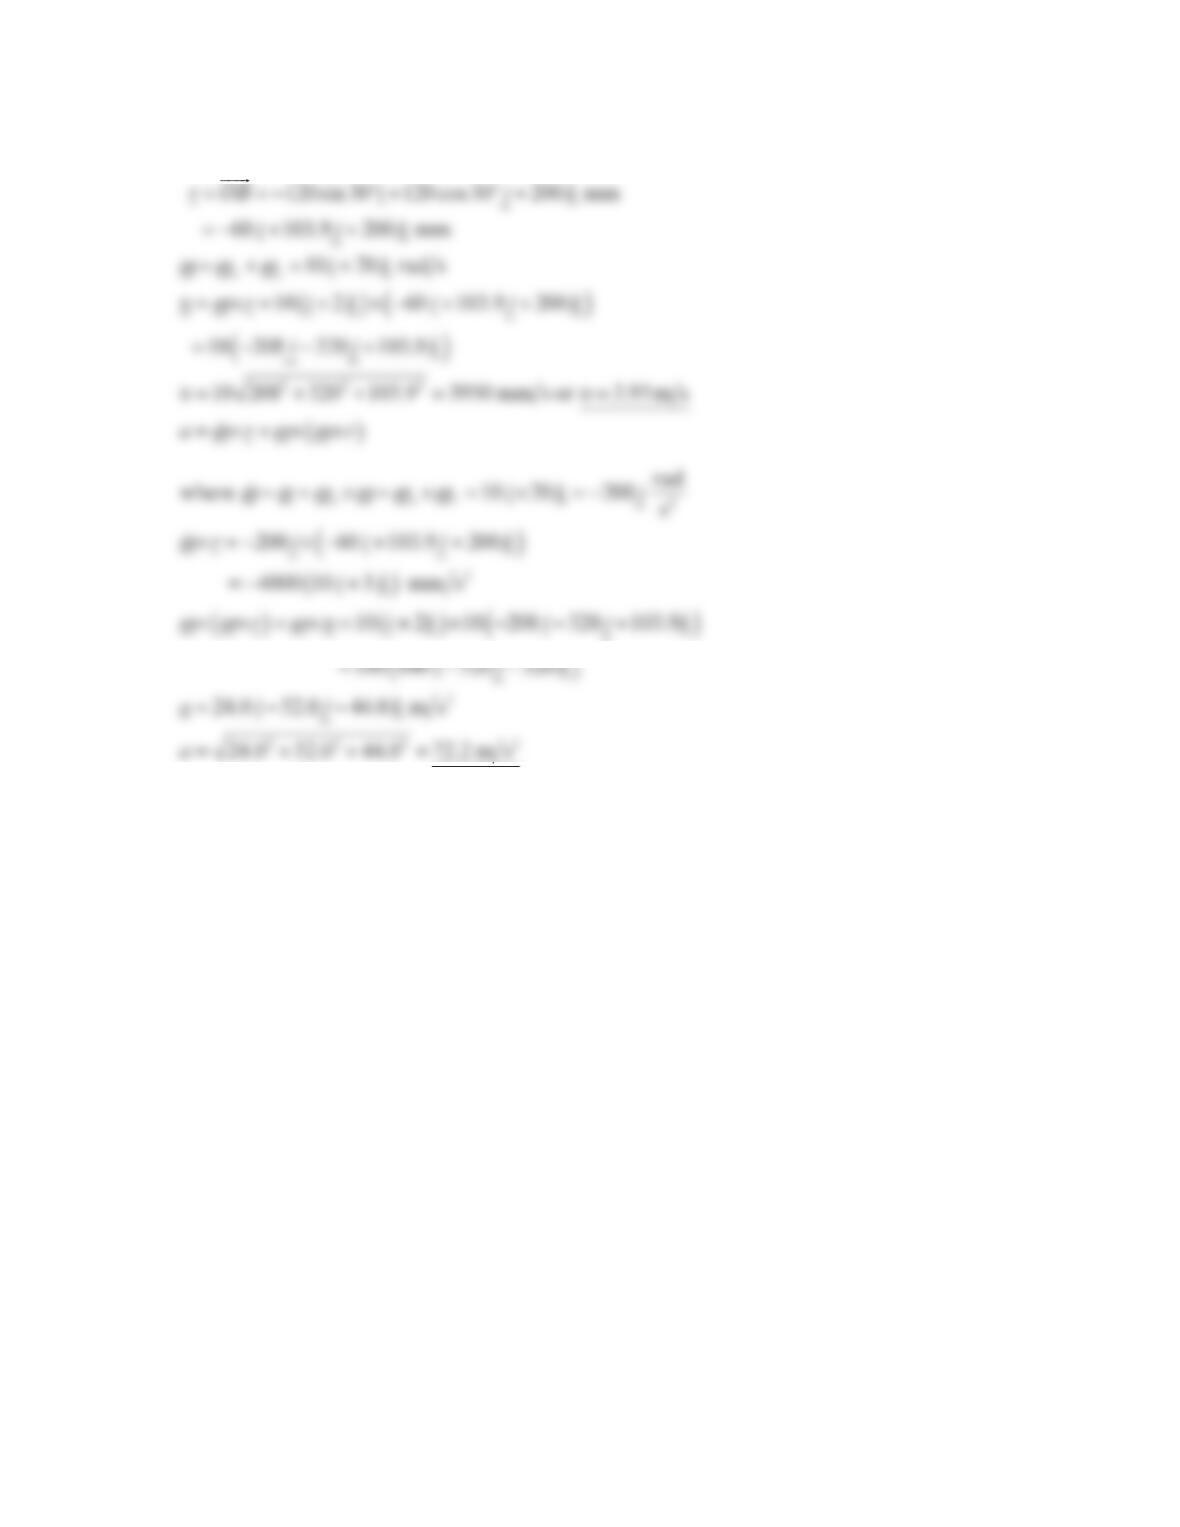
Solution 7.19
ω
ωω
==− °+ °+
=− + +
=+= +
120 sin30 120 cos 30 200 mm
60 103.9 200 mm
10 20 rad s
xz
rOB i j k
ijk
ik
()
=−−
=−−
=++=
2
222 2
100 640 520 320
24.0 52.0 44.0 m s
24.0 52.0 44.0 72.2 m s
ijk
a
ijk
a
υ
υ
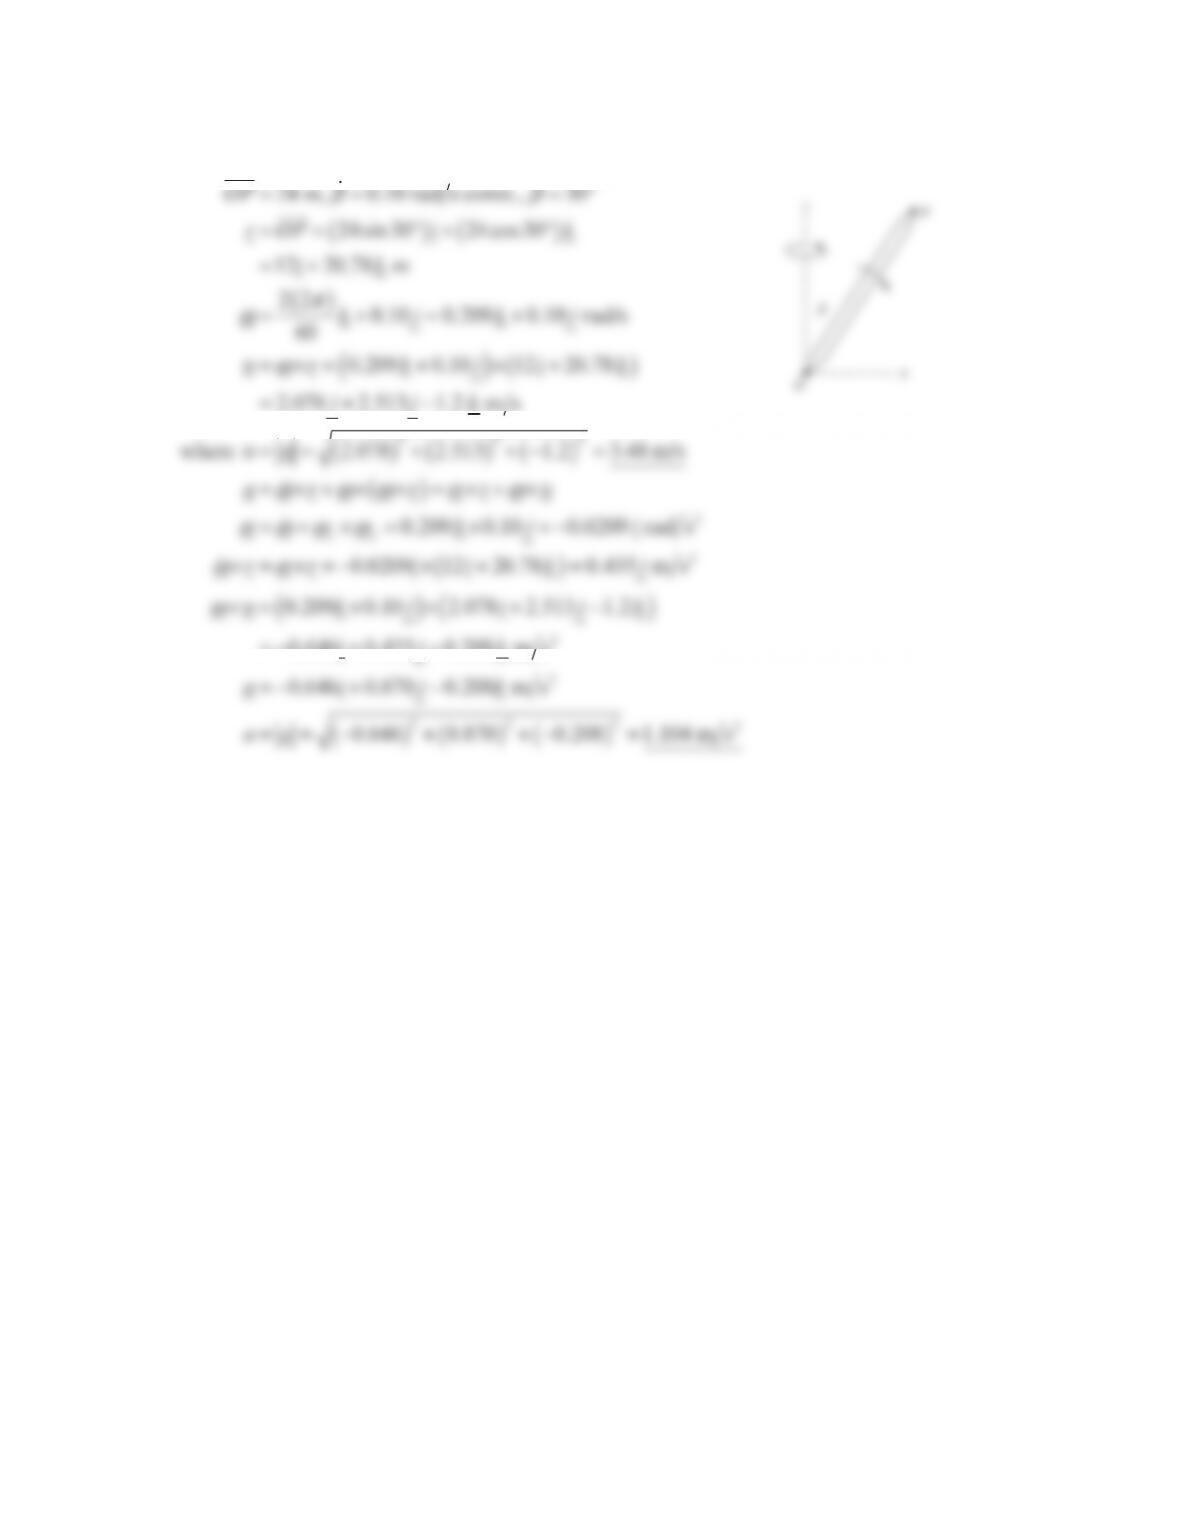
Solution 7.20
ββ
== =°
24 , 0.10 rad s const., 30
OP m
()()()
=− + −
==− + +− =
2
2
22 2
0.646 0.435 0.208 m s
0.646 0.870 0.208 1.1
ijk
aa 2
04 m s
z
P
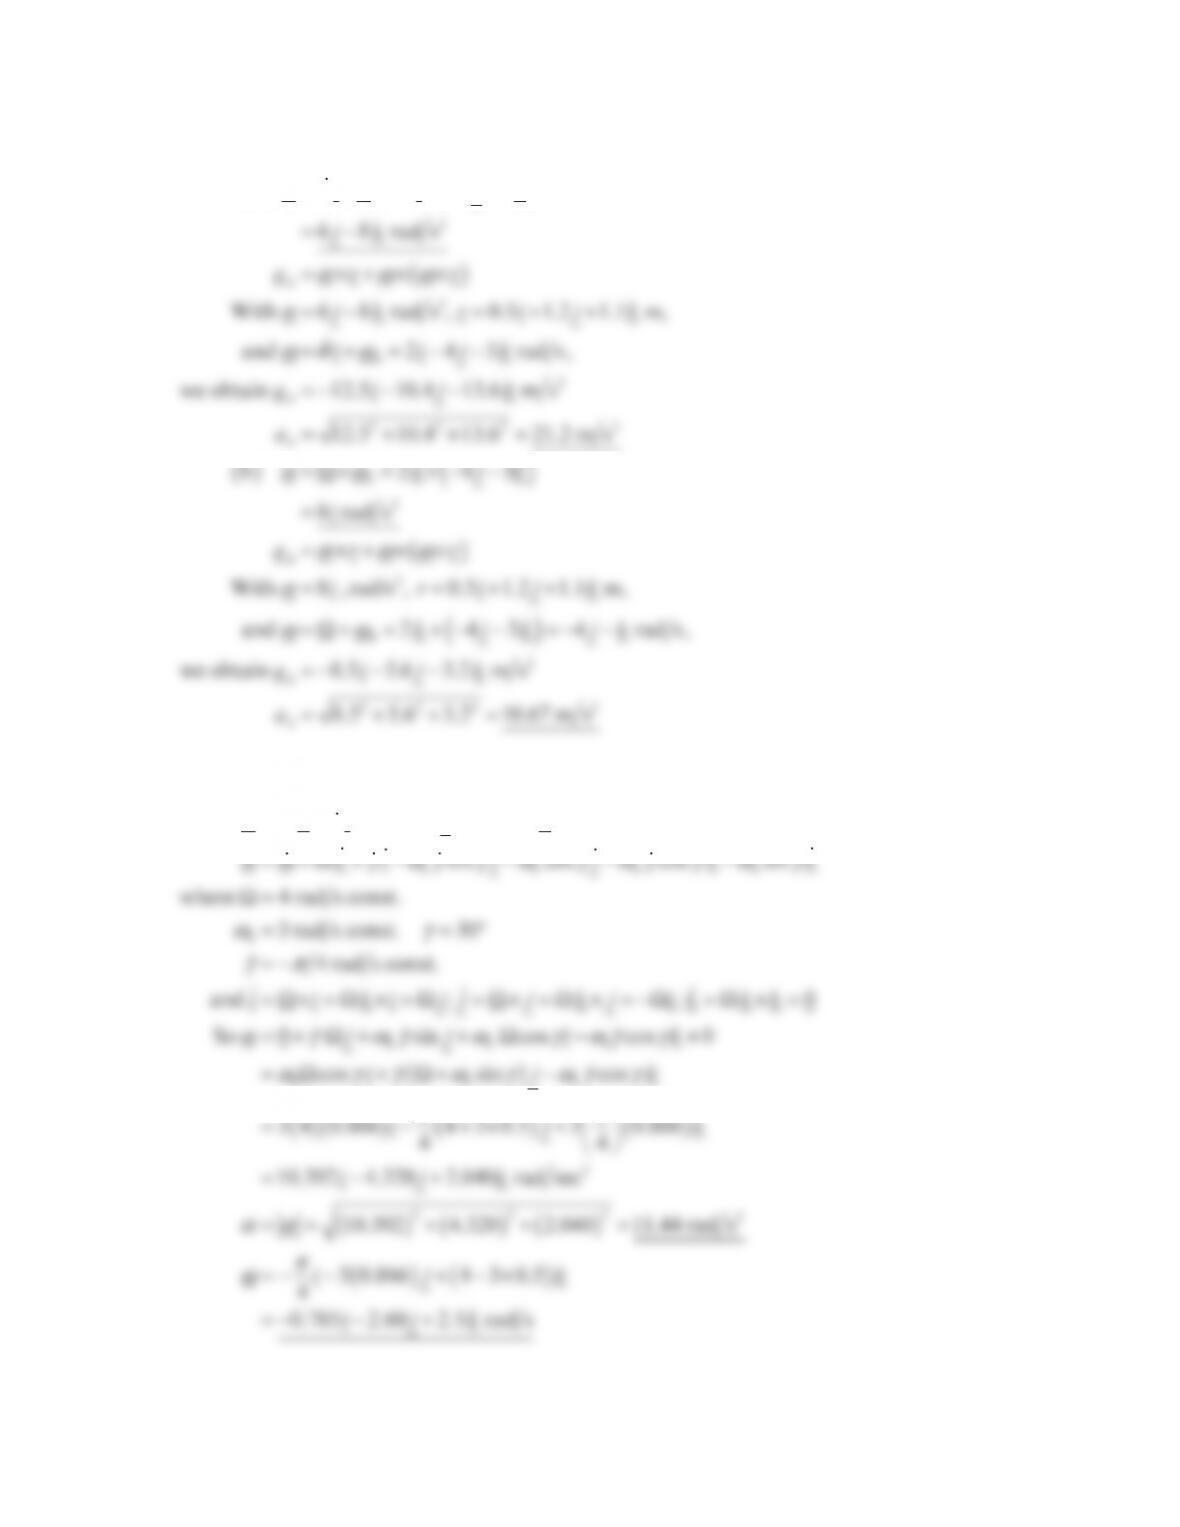
Solution 7.21
()
()
αθ ω
=× =×−−
0
a243
iijk
A
Solution 7.22
ω
γ
ω
γ
ω
γ
=Ω + − −
00
cos sin
ki j k
()( ) ()()
()()
ππ
ω
=−+×+
=− − + − ×
=− − +
000
3 4 0.866 4 3 0.5 3 0.866
44
30.866 4 3 0.5
4
0.785 2.60 2.5 rad s
ijk
ij k
ijk
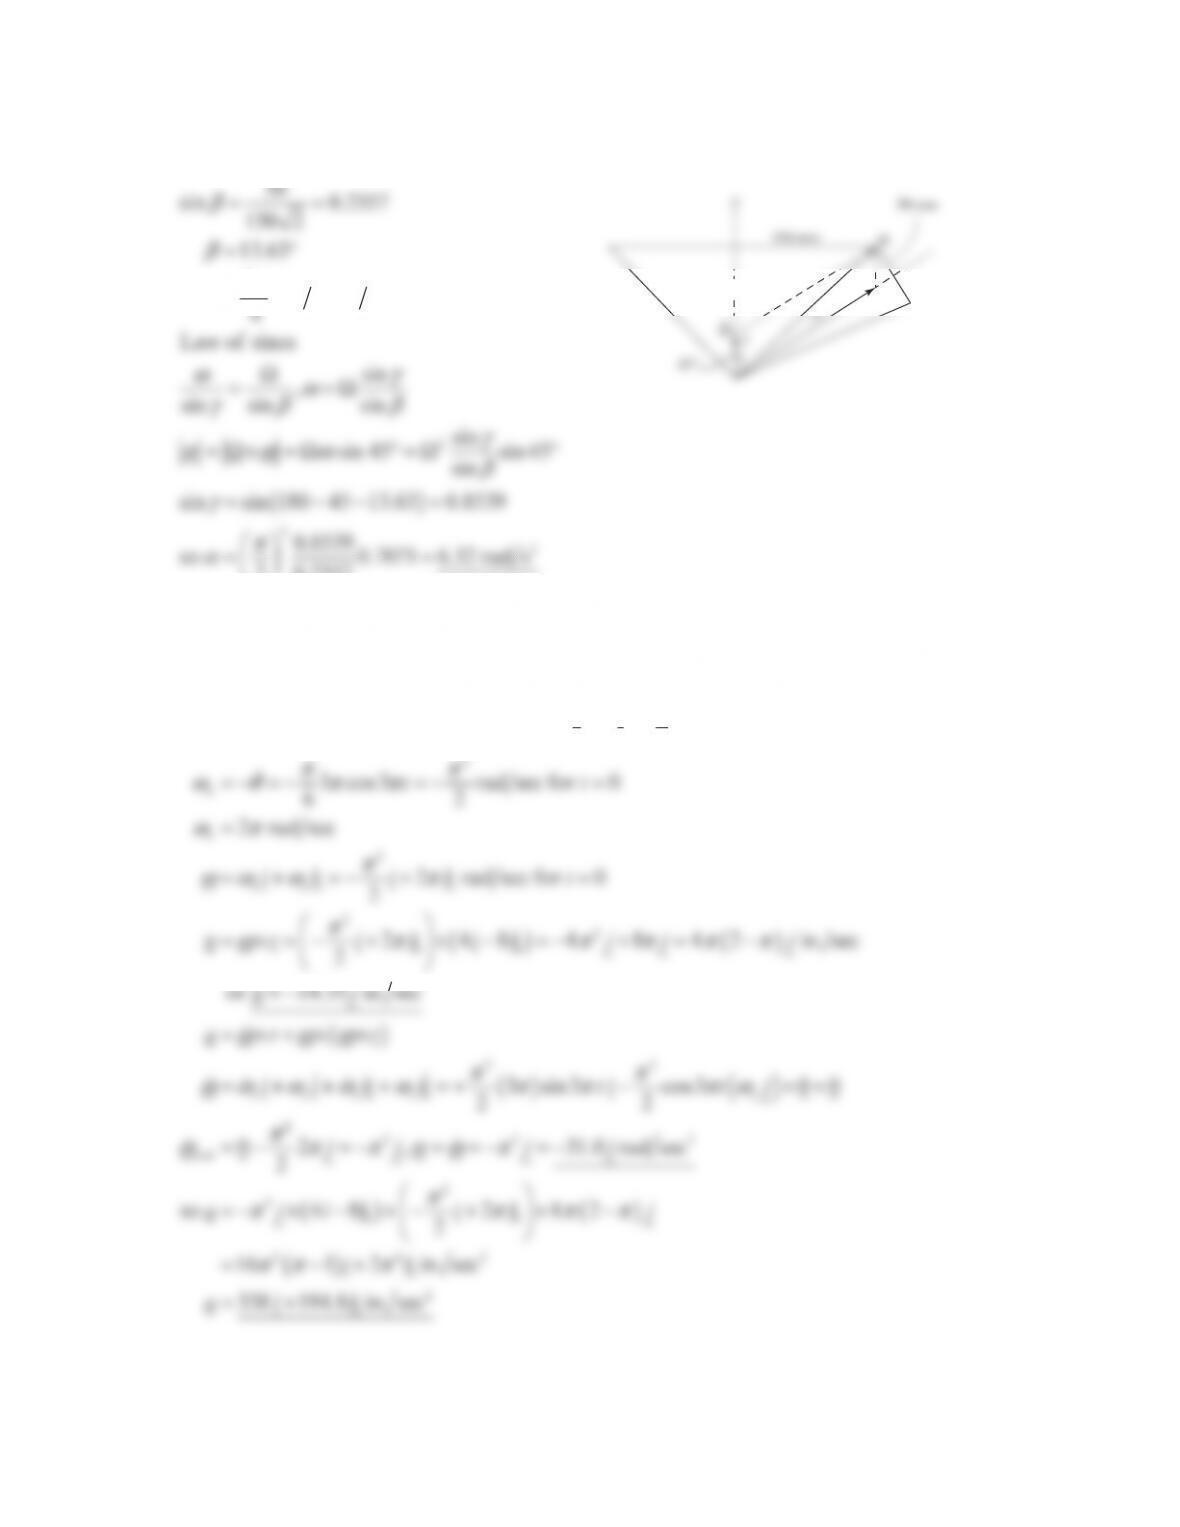
Solution 7.23
50
20.2357
Solution 7.24
For 0, 0t
θ
== and position vector of is 4 8 in.Br i k=−
ππ
ωθ π π
ωπ
π
ωω ω π
π
=− =− =− =
=
=+ =− + =
2
2
2
2
3 cos3 rad sec for 0
62
2radsec
2radsecfor0
2
x
z
xz
tt
ik i k t
=+
2
338 194.8 in. sec
ai k
Solution 7.25
υ
ωω
=× = × = °×
=
30sin 20 0.4
4.10 m s
BA BA
BA y
rr j
k
i
Solution 7.26
Angular velocity of rotor is
()
ggg
xyz
dt
ipki pj
=− × − =
Solution 7.27
ω
ω
α
=Ω+ = + = + =
=Ω× = × =−
22
2
rad
410, 410 10.77
s
410 40rads
pi k
pi k j
Solution 7.28
α
()
α
=− =−+ 2
6104 406rads
dd d
kjjk
Solution 7.29
()
()
()
()
υ
=−=− Ω=
Ω× Ω× = × = −
Ω× =
22
2
rel
0.4 4 6.4 m s , 0
41.2 4.8ms
2
24
C
AC
a
kk
rikj
i
()
()
()
×− =
=−=−
=− − − =− −
22
rel
2
30
0.3 10 30 m s
so 6.4 4.8 30 , 34.8 6.4 m s
AA
i
ajj
akjja jk
Solution 7.30
()
()
π
π
=−−
=− + 2
2.4 0.5 0.866
1.2 3 rad s
ki
ik
z
z
x
x
ω
θ
·
θ
a
Solution 7.31
222
6
Solution 7.32
Solution 7.33
AB
AB
r
υυω
=+×
AA
Solution 7.34
() ()
()
υ
=−
Ω× = × + = −
=− + − − =− − +
2
0.636 m s
0.6 m
3 1.273 s
2
So 3.6 1.273 0.636 0.636 4.87 1.273 m s
AO
A
i
rijk kj
jkj i ijk
1.2 m
0.6 m
β = 45°
X
O
2
O
1
ZA
z
Y
y
x
θ = 60°
ω
1
= 0
ω
3
= 1.5 const
rad
s
rad
β = 0
.
.
pω
2
i
ω
1
i
Solution 7.35
Angular velocity of axes is
p
kΩ=
Solution 7.36
di
Solution 7.38
ππ
2rad
N
Solution 7.39
From Eqs. 7.6
rel
AO
AO
r
υυ υ
=+Ω× +
A
Solution 7.40
Precession is steady so p
α
=Ω×
()
()
()
απ π π
υπππ
ππ
π
=× =−
Ω× = × =
=× × =− =−
=−
22
rel
22
rel
222
rel
410 40rads
2
24 8 ms
0.1 10 10 m s
4.8
AO
AO
A
kj i
ki j
appr k k
a
()
ππ
π
+−
=−+−
22 2
22
810
22.445ms
ij k
ijk
Solution 7.41
Angular velocity of axes kΩ=Ω
Angular velocity of panels
j
k
ωθ
=− +Ω