Solution 2.133
222
6 3 2 m/s, 6 3 2 7 m/s
=−+ = ++ =
=
vijk v
v
p
5.70
n
Solution 2.134
0
600 sin60 520 ft/sec
z
v
=°=
() ()
2
2
2
cos 20 6000 cos 20 5640 ft
1g 520 20 16.1 20 3950 ft
2
0, g 32.2 ft/sec
xy
xy
xy z
yd
zvt t
aa a
=°= °=
=− = − =
== =−=−
a
Solution 2.135
()
2
22
2
2
22
5
4.83 m/s
==
=
z
θ
Solution 2.136
e
R
e
θ
e
ϕ
y
R
z
Solution 2.137
22
0
2000
r
arr rw
ar r
θ
θ
θθ
=− =−
=+ =+=
Solution 2.138
200 m
(200, 250, 0)
B
z
R
C
y
υ
υ
A
= O
υ
B
= 60 m/s
α
22 1
22
500
200 640 671m tan 51.3
100 335 m
β
−
=+=
==°
AB
250 m
200 m
y
O
θ
r
x
r
C, D
amax
z
39.5 335 cos17.35
0.1234 rad/s
=°
=
θ
θ
θ
Plane OCD:
sin 42.4sin17.35 12.65 m/s== °=
z
vv
α
.
...
cos sin 8.89cos17.35 12.65sin17.35 12.26 m/s
12.26 m/s
=+= °+ °=
==
Rr z
R
zr
vv v
vR
φ
φ
φφ
100 m
O
r
D
ϕ
Solution 2.139
B
υ
A
= O
2
2
5.69 m/s
cos sin 0.8 cos 17.35 0.562sin17.35 0.596 m/s
2
=
=−= °− °=
=
zr
R
aa a
aR
φ
φ
φφ
()( )
()
()
2
2
32
sin cos 2 12.26 0.0281 335 …
335 0.1234 sin17.35 cos17.35 0.596
4.61 10 rad/s
−
++ = +
+°°=
=−
RR
φφθ φφ φ
φ
Solution 2.140
0
.
,,
=+ = =
rrr
P
ℓo + ℓ
z
h
P
ω
z
Solution 2.141
40 0.698 rad/s
= 0.1745 rad/s
= 0.349 rad/s
180
== =
=
=
w
θ
π
β
π
β
π
Use cylindrical coordinates
()
2
cos sin , sin cos
ββ β ββ
=+ =−+
rb c r b c
a
()()
2 0 2 4.049 0.698 5.65 mm/s
=+ =+ =
z
a
rr
a
θθθ
2
222
2
.. 126.30 mm/s
219 mm/s
==
=++
=
rz
z
a aaa
θ
υ
z
υ
a
z
a
θz
Solution 2.142
−
110
From 21.8
, 0.909 rad/sec
v
vr r
θ
θ
θθ
====
θ
z
a
==
2
2
5280
22.93 ft/sec
3600
r
Solution 2.143
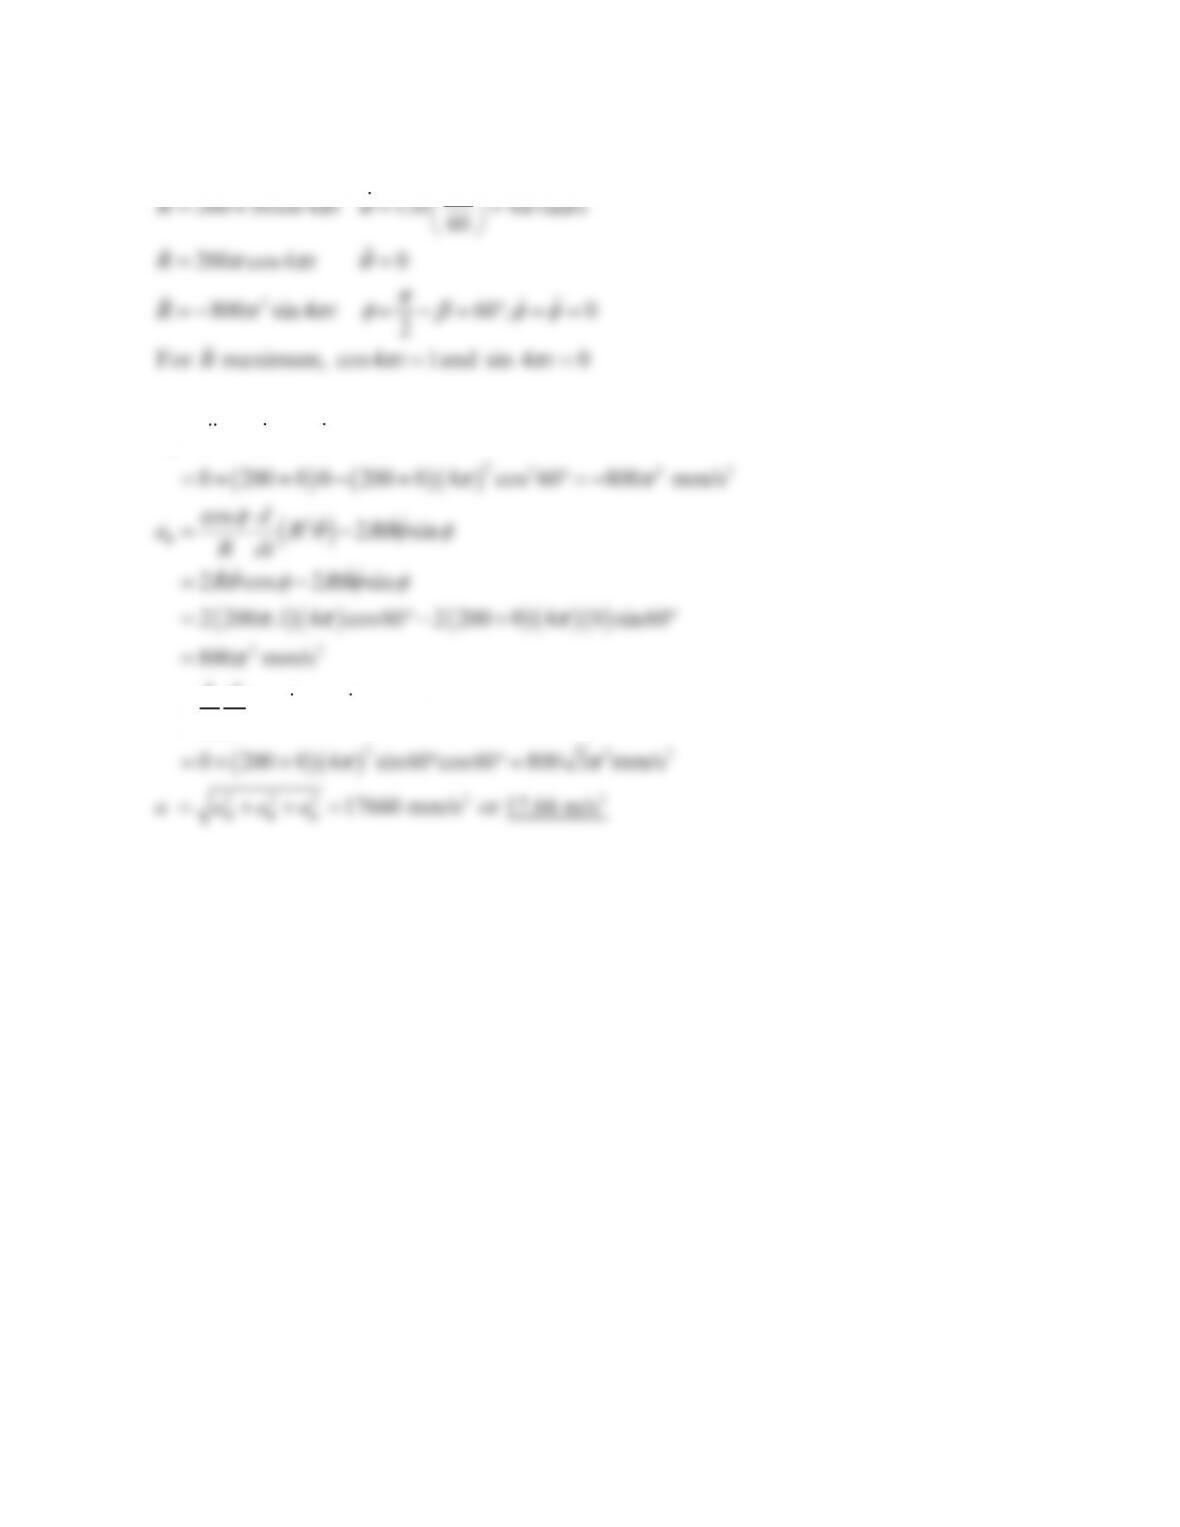
Use Eq. 2.19 where ,,RL
ϕβ
θω
=− = =
2
2
2.7 2.4 0.3 m/s
=− + =−
Solution 2.144
2
R
R
R
π
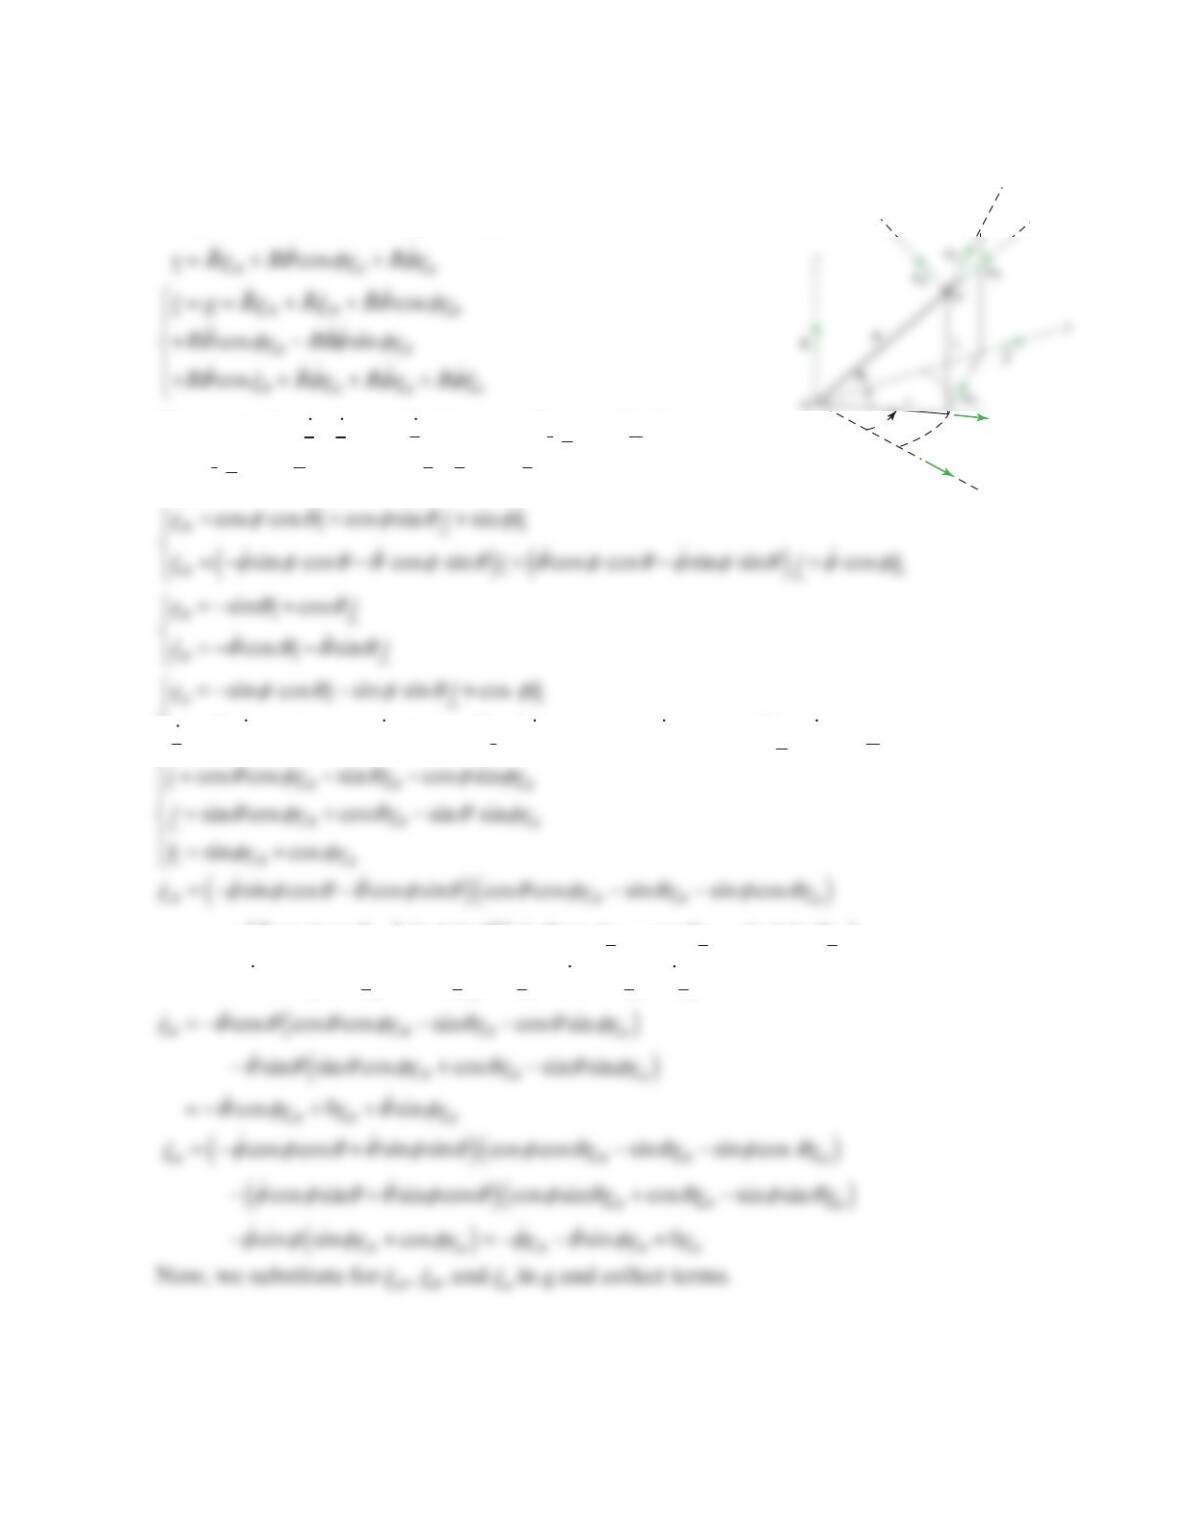
Equation 2.19:
a
()
222
22
cos
1sin cos
=− −
=+
R
a
RR R
d
a
RR
Rdt
φ
φ
θ
φ
φθφφ
a
Solution 2.145
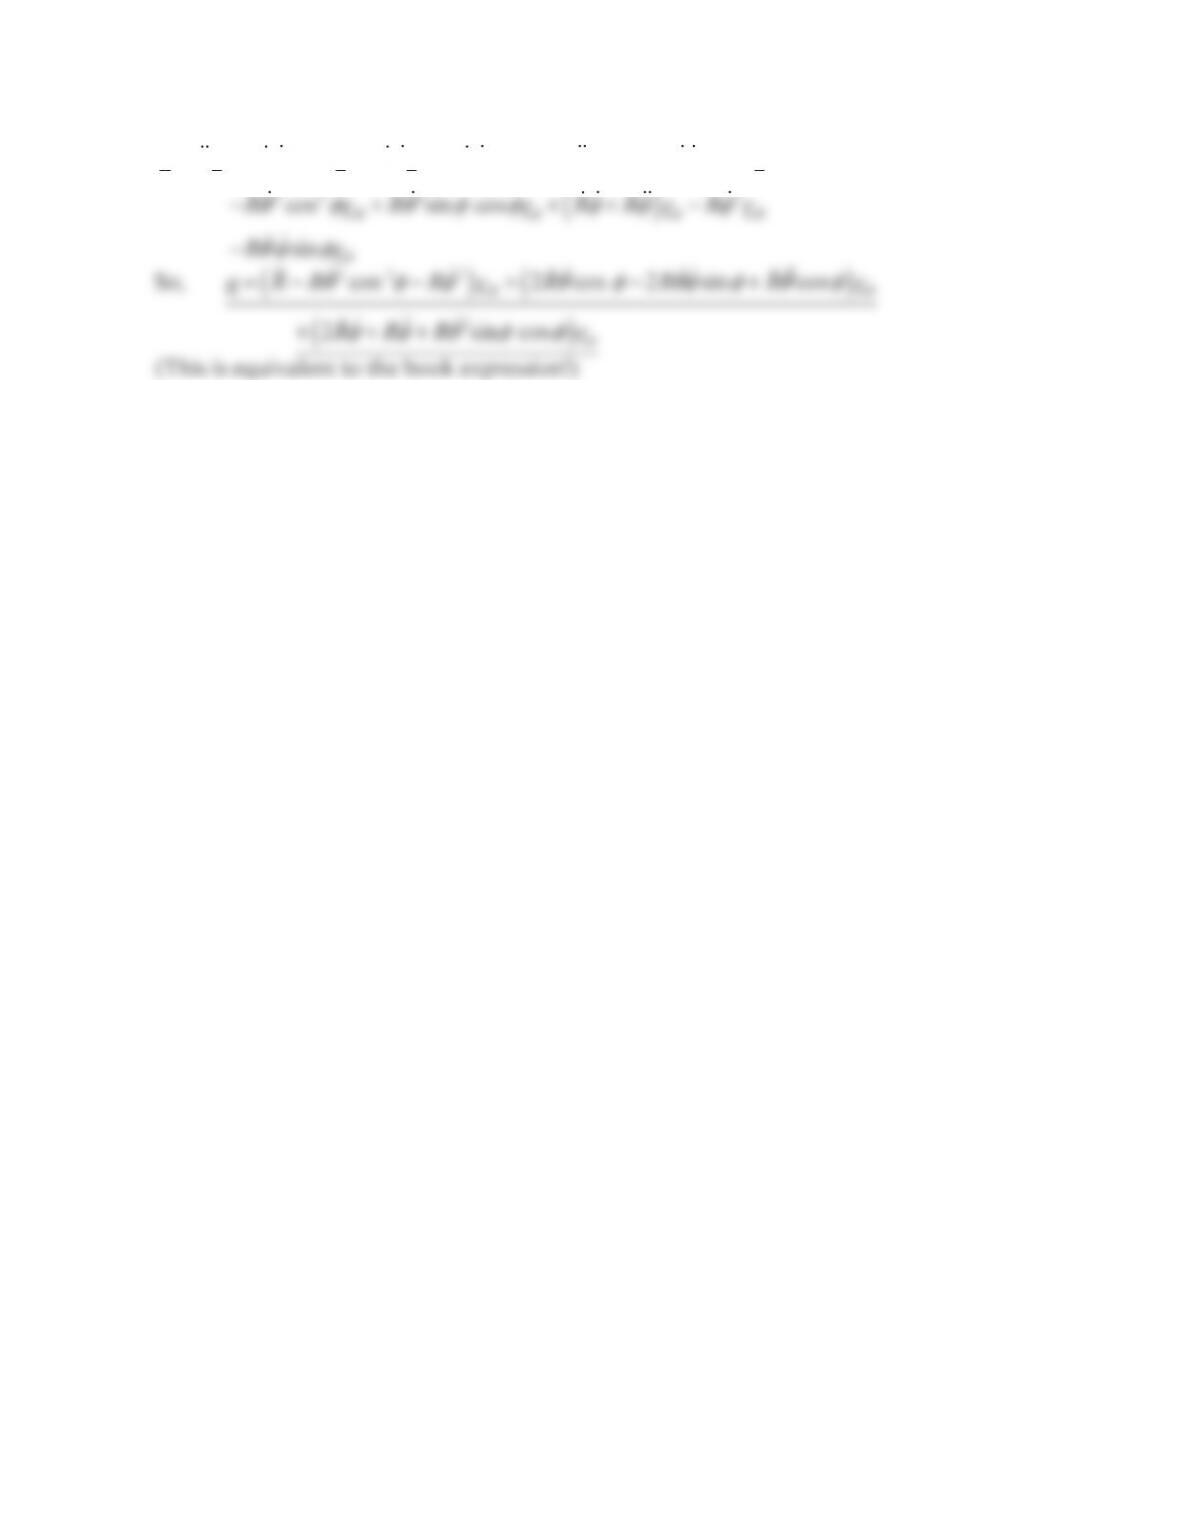
Since the vector-differentiation theorem is not used until
Chapter 5, we will utilize geometry and fixed unit vectors.
Now, we write
θ
,
R
ee, and
ϕ
e in terms of ,
i
j, and .
k
then, we
write ,
i
j, and
k
in terms of
θ
,
R
ee and
φ
e, substitute and simplify
to get the final result.
()
()
()
a
cos cos sin sin sin cos cos sin sin
cos sin cos 0 cos
R
RR
ee e
eee ee
θ
φ
φθφ
θφθφφθ θφ θ φθ
φφ φ φ θφ φ
+− +−
++=++
θ
R
φ
x
eθ
er
R
ϕ
θ
θ
i
()
22 2 2
cos cos cos sin
R
aRe R e Re R R R e
θ
φ
θ
θφ φ θφθφθφφ
=+ + + + −
Solution 2.146
[]
φ
θω
φ
ωθ θ
φω
φθ
== =
== =
−−
2
const sin /
sin2 sin2
cos
11cos2
R
tzR
h
vR h
h
Solution 2.147
ds = differential distance along curve
dl = differential distance in direction of cone element
0
b
r
so tan sin ,k
rbe rbe
γβ
θθ
−−
==
where tan sink
γβ
=
22
,,0
kk
rbke rbke
θθ
θθθ
−−
=− = =
Thus
()
θ
θθ
−
=− = −
22 2
1
k
r
a
rr be k
or
()
22 2 tansin
tan sin 1
r
ab e
θ
γβ
θγβ
−
=−
1
where tan b
h
β
−
=
y
x
β
z
Solution 2.148
The terms appearing in Eq. 2.19 are
2
2
11
50 200 100 mm, 400 400 200 mm/s
22
400 mm/s
1 rad, rad/s, =0
32 6 3
=+ = = = =
=
== = =
RRt
R
t
ππ π
θω θ θ
22
0.10 3
10.08 31
0.10 3
ππ
The magnitude of the acceleration is, then,
222 2
Solution 2.149
22
2
54 81
15 m/s, 22.5 m/s
3.6 3.6
15 1.5 m/s
== ==
== =
AB
A
A
vv
v
a
Solution 2.150
mi
35 51.3ft/s
hr
==
A
v
N
υ
A
150 m
x
y
υA
s
a
Solution 2.151
vvv
=+
Solution 2.152
WR W R
vvv
=−
(b)
/
WR R
W
vvv
=−
(a)
y, N
x
y, N
Solution 2.154
()
rad
2
, 3 0.314
60 s
=− Ω= =
AB
AB
vvv
π
Solution 2.155
()
10 sin 40 cos 40
WB W B
B
vvv
ijvi
=−
=°+°−
Solution 2.156
Drop :
()()
2gh 2 9.81 6 10.85 m/s== =
D
v
x
y
x
y
x
𝛼
Solution 2.157
x
υ
B
υ‘
A
A
B
E
C
30°
30°
60°
600 m
/
AB
Solution 2.158
1
2
tan 11.31
α
−
==°
A
Solution 2.159
Solution 2.160
er
A
r
222
1
105 112.1 75
−
+−
()()
3.69 15.07 m/s
. 3.69 15.07 cos19.75 sin19.75 1.622 m/s
1.6
=−
==− ⋅− °− °→=
=→
AB A B
AB
AB
vij
vve i j i j v
vr
θ
θ θ
θ
θ
22 112.1 0.01446 rad/s=→=
θθ